Looking for the latest information on Cs686 7 Probabilistic Roadmaps? We've gathered comprehensive data, records, and insights about Cs686 7 Probabilistic Roadmaps.
Main Features
Explore the primary sources for Cs686 7 Probabilistic Roadmaps.
Recent Updates
Stay updated on Cs686 7 Probabilistic Roadmaps's newest achievements.
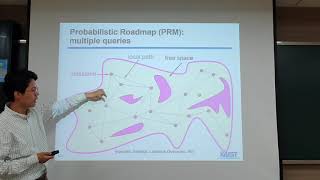
Probabilistic-Roadmap-Method
Modern Robotics, Chapter 10.5: Sampling Methods for Motion Planning (Part 1 of 2)
Seven Probability Ideas That Power Machine Learning (4K)
Probabilistic roadmap: Obstacle 1
Stein Variational Probabilistic Roadmaps
Probabilistic Roadmaps Using Hierarchical Abstractions
Quasi-Randomized Probabilistic Road Map
Learned Critical Probabilistic Roadmaps for Robotic Motion Planning
prm ros: Probabilistic Road Map
Demonstration of an A* Probabilistic Roadmap for Path Planning
Probabilistic Roadmap Method (PRM) Implementation to Avoid Obstacle
Deep Dive
Data is compiled from public records and verified media reports.
Last Updated: October 19, 2026
Conclusion
For 2026, Cs686 7 Probabilistic Roadmaps remains one of the most talked-about information profiles. Check back for the newest reports.
Disclaimer: Disclaimer: All information is compiled from publicly available data, media reports, and analysis. Actual details may vary.
Summary
PRM is a sampling-based robot motion-planning technique developed in the 1990s that is still in use today. We start with PRM on ... I quickly show off my solution and understanding of MIT 16.412J Cognitive Robotics, Spring 2016 View the complete course: ocw.mit.edu/16-412JS16 Instructor: MIT students ... This is a video supplement to the book "Modern Robotics: Mechanics, Planning, and Control," by Kevin Lynch and Frank Park, ... Soundtrack: "Blue Train" by Coltrain (1958) Title: Stein Variational We use a 5 DoF hierarchical abstraction in order to control the swarm, which is easily coupled with a