Looking for the latest information on Multi Contact Trajectory Optimization? We've gathered comprehensive data, records, and insights about Multi Contact Trajectory Optimization.
Key Details
Explore the main sources for Multi Contact Trajectory Optimization.
Recent Updates
Stay updated on Multi Contact Trajectory Optimization's latest milestones.
Dynamically-Consistent Trajectory Optimization for Legged Robots via Contact Point Decomposition
Optimal Control (CMU 16-745) - Lecture 12: Direct Trajectory Optimization Methods
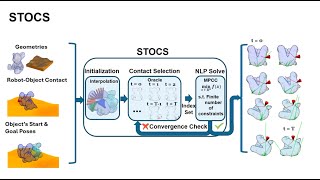
Simultaneous Trajectory Optimization and Contact Selection for Multi-Modal Manipulation Planning
Simultaneous Trajectory Optimization and Contact Selection for Contact rich Manipulation with High F
Towards Tuning-Free Contact-Implicit Trajectory Optimization
Contact-Implicit Whole-Body Trajectory Optimization for Dynamic Humanoid Locomotion
Optimization for Control and Planning of Multi-contact Dynamic Motion
Contact-Implicit Trajectory Optimization using Orthogonal Collocation
Applied Optimal Control -- Lecture 11: Trajectory Optimization
Staged Contact Optimization: Combining Contact-Implicit and Multi-Phase Hybrid Trajectory Opt.
Contact-Implicit Trajectory Optimization with Hydroelastic Contact and iLQR
Deep Dive
Data is compiled from public records and verified media reports.
Last Updated: October 18, 2026
Conclusion
For 2026, Multi Contact Trajectory Optimization remains one of the most searched-for information profiles. Check back for the newest reports.
Disclaimer: Disclaimer: All information is compiled from publicly available data, media reports, and analysis. Actual details may vary.
Summary
Full paper and additional information available at jancarius.de Publication: " This video is an introduction to In this video we present our project physics driven data generation for Lecture 12 for Optimal Control and Reinforcement Learning 2022 by Prof. Zac Manchester. Topics: - Free and minimum-time ... This video summarizes our work on discovering complex In this T‑RO video the authors propose STOCS, a novel algorithm that embeds Video for our IEEE Robotics and Automation Letters (RA-L) 2025 paper: " The fundamental promise of robotics centers on the ability to productively interact with a complex and changing world. Yet, current ... In this paper we propose a method to improve the accuracy of February 17, 2026 Instructor: Dr. Christian Hubicki Applied Optimal Control EML 4930/5930-0001. Presentation for IROS 2023 paper: Michael R. Turski, Joseph Norby, and Aaron M. Johnson. "Staged By Vince Kurtz and Hai Lin, arxiv.org/abs/2202.13986. Abstract: